發布工作流程 (Publishing a workflow)
發布功能可將已儲存的工作流程打包為完全獨立自主的套裝組合 (Bundle) — 包含工作流程本體、所需的節點程式庫、Python 相依套件、組態檔案以及靜態資源 — 並傳遞分發至可運行的目標環境:本機磁碟資料夾、Griptape Cloud 雲端架構 (Structure),或是 Foundry Nuke 內部的 Gizmo 工具節點。負責打包與分發的模組稱為發布器 (Publisher),每個分發目標皆有其專屬的發布器。
所有發布器均遵循相同的生命週期規範,並以完全一致的邏輯探測相依性。本頁首先闡明共用的標準打包機制,隨後解析各發布器的特性。若發布後的工作流程遺失了所載入的多媒體檔案(圖像、音訊、影片或文字檔),請直接跳至靜態檔案打包防護。
支援的發布器一覽
工作流程發布核心機制內建於引擎中,但具體的發布器是由各擴充程式庫動態註冊提供。任何程式庫皆可擴充註冊自訂發布器,因此可見清單取決於目前已安裝的程式庫。官方原廠提供以下幾款主流發布器:
| 發布器名稱 | 提供所屬程式庫 | 工作流程分發目標 |
|---|---|---|
| Publish To Folder (發布至資料夾) | Griptape Nodes Library | 本機磁碟上的獨立封閉資料夾,支援無外設命令列直接執行。 |
| Griptape Cloud (發布至雲端) | Griptape Cloud Library | 部署至 Griptape Cloud 雲端的 Structure 架構,可遠端調用與 API 整合。 |
| Publish To Nuke (發布至 Nuke) | Foundry Nuke Library | 封裝為版本化 .gizmo 並安裝至 Foundry Nuke 環境中,可直接在 Nuke UI 中調用。 |
當您發布工作流程時,首先挑選目標發布器。每個發布器會依目標環境要求您配置對應參數 — Publish To Folder 要求指定輸出目錄;Griptape Cloud 從您配置的雲端儲存貯體 (Bucket) 與 Griptape Cloud Start Flow 節點讀取目標;Publish To Nuke 則詢問欲安裝的 Nuke 實體版本與 gizmo 目錄,並確認是更新現有版本還是發布新版。
發布前準備工作
Publish Workflow (發布工作流程) 按鈕位於頂部工具列的最右側,緊鄰引擎狀態指示燈(在側邊欄面板標頭正上方)。這是一項全域編輯器動作 — 無論後續在對話方塊中選取哪種發布器,按鈕位置皆保持一致。
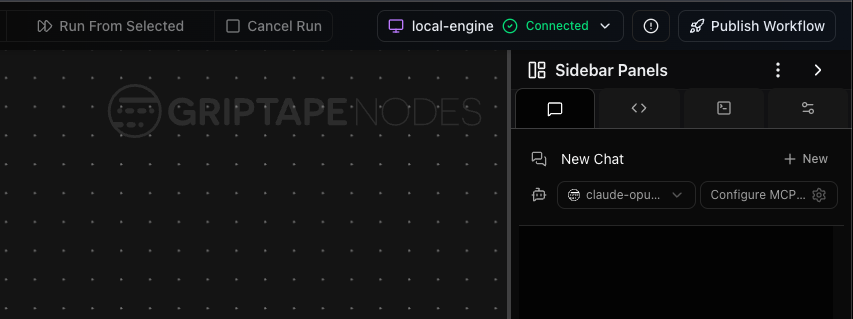
- 工作流程必須至少在磁碟上儲存過一次:每當發布時,尚未儲存的變更會自動寫入磁碟,因此無需在點擊發布前刻意手動存檔;但從未命名儲存過的空白流程缺少實體磁碟路徑,必須先儲存一次方能發布。
- 選擇目標發布器:挑選您希望工作流程部署至何處(參閱上方表格)。若僅有一個程式庫提供了發布器,系統會為您自動選取。
- 填寫發布器參數:對話方塊會動態展示所選發布器所需的欄位(例如輸出資料夾路徑)。系統會自動帶入您上次發布時的歷史參數。
發布執行流程解析
無論選取何種發布器,其生命週期邏輯完全一致:引擎自動儲存未寫入的變更,交棒給選定的發布器;發布器全面遍歷工作流程,深入探測並打包所有依賴項目,最後遞送至目標端點:
flowchart TD
    A[點擊 Publish Workflow] --> B[引擎自動儲存未寫入的工作流程檔案]
    B --> C[引擎交棒給選定的發布器]
    C --> D[發布器遍歷工作流程中的每個節點]
    D --> E[探測相依性:<br/>程式庫、pip 套件、靜態檔案]
    E --> F[打包工作流程 + 相依環境 + 組態]
    F --> G{分發目標}
    G -->|Publish To Folder| H[本機獨立磁碟資料夾]
    G -->|Griptape Cloud| I[雲端已部署 Structure]
    G -->|Publish To Nuke| J[Nuke 版本化 Gizmo 節點]
在打包過程中,發布器會即時向介面回報進度狀態(如 Copying libraries... 或 Deploying workflow to Griptape Cloud...),方便您全程掌握打包進展。
打包套件內涵元素
所有發布器打包的核心成分均相同,因為工作流程在任何環境下執行皆必須具備這些要素:
- 工作流程檔案本體。
- 工作流程所引用的所有節點程式庫(包含傳遞相依性 — 即這些程式庫所依賴的其他下層程式庫,確保無任何間接依賴被遺漏)。
- 指引引擎開機時該載入哪些程式庫的組態檔案。
- 一個
.env檔案:包含您整個工作區環境變數、所有在 Secrets Manager 中配置的機密金鑰,以及您啟動編輯器終端機 shell 中導出的所有環境變數(以明文寫入)。請務必詳閱下方的安全警示。 - 一個專案範本 (Project template):確保在執行期能精準解析目錄巨集 (Macros)與情境規則 (Situations)。
- Python 相依套件:精確鎖定於構建該工作流程時所採用的引擎與程式庫版本。
- Hugging Face 模型下載步驟腳本(當工作流程使用此類本機模型時)。
套裝組合內含所有敏感機密明文,請務必嚴格審查
打包產生的 .env 檔案並未針對該工作流程實際使用到的變數進行過濾!它會將整個工作區的 .env 與 Secrets Manager 中的所有機密以純文字形式全量合併 — 包含此流程完全未曾調用的第三方商業服務 API 金鑰。任何取得此發布資料夾(或共用安裝了該 Gizmo 的電腦)的人員,皆能直接閱讀所有憑證。在向外部團隊分發分享發布套件前,請務必親自開啟 .env 檢查並手動刪除無關的敏感金鑰!
各發布器最終遞送的交付型態各有千秋:
- Publish To Folder:輸出至本機資料夾,額外隨附
run.py入口腳本與README.md。說明文件詳載了相依套件安裝命令 (uv sync) 以及命令列執行指引 (uv run python run.py --help)。 - Griptape Cloud:將套件壓縮為 Structure 壓縮包並上傳,在您的雲端帳戶中建立或更新 Structure。它還可建立 Webhook 整合,並為您生成專屬的 executor 工作流程以供遠端觸發調用。發布成功後直接提供直達雲端主控台的超連結。
- Publish To Nuke:將套件安裝為版本化
.gizmo與執行腳本至 Nuke 的 gizmo 目錄,並在 Nuke 工具列中加入 Griptape 功能表。重複發布可選擇原位更新或建立新版本,運算輸出成品會自動儲存於 Nuke 腳本同級目錄下。
相依性探測機制
發布器會逐一走訪工作流程中的每個節點,詢問其內部相依項目。它在全流程層級匯總三類相依性:
- 節點程式庫:所調用的所有擴充程式庫(含名稱與精確版本),全量打包。
- Python (pip) 套件:各程式庫在資訊清單中宣告的所有 Python 相依套件,完整鎖定版本。
- 靜態檔案:節點從專案中讀取的外部媒體與資料檔案(圖像、音訊、影片、文字等)。注意:這些檔案僅在節點主動宣告時才會被自動打包。
最後這項靜態檔案特性往往容易引發疏漏,所有發布器皆適用此規則。
靜態檔案打包防護
引用的靜態檔案可能未被自動打包
靜態檔案僅在調用它的節點明確將其宣告為相依性時,才會被納入發布套件中;並非所有第三方節點都會主動宣告。若節點載入了檔案卻未進行宣告,該檔案將被排除在打包套件之外,導致發布後的工作流程在執行嘗試讀取該檔案時崩潰。
確保靜態檔案 100% 隨同打包的可靠方式,是透過官方隨附的 SelectFromProject 節點進行轉接:
- 在畫布上添加一個
SelectFromProject節點,將其selected_path參數指向您欲納入打包的檔案(或目錄)。 - 將其
project_path輸出連接埠連線至實際讀取該檔案的下游目標節點。
SelectFromProject 在代碼中明確將其 selected_path 宣告為靜態檔案相依項,因此發布器一定會將該檔案整包隨行打包。
專案內部檔案具備最佳可攜性
當選取的檔案位於專案目錄內部時,SelectFromProject 會自動將其解析為相對於專案的巨集路徑 (Macro)而非絕對路徑。這確保了套裝組合在移動至其他電腦或部署至雲端時,參照路徑依然完好有效。
專案目錄外部的檔案無法隨行打包
若檔案存放在專案資料夾外部(例如外接隨身碟或網路掛載磁碟),該檔案不會被複製進打包套件中。發布後的工作流程依然會嘗試至該絕對路徑尋找它,因此僅在路徑完全相同的環境中才能運作。若希望檔案隨套件一同攜帶,請將其複製至專案目錄內部後再進行引用。
被排除在外的檔案會在引擎日誌中明確記錄為 will not be bundled because ...。若發布後找不到檔案,請參閱匯出引擎日誌排查。
擴充開發指引(針對程式庫作者)
發布系統具備高度可擴充性:任何節點程式庫皆可自訂發布器以支援自訂部署目標,且自訂節點可精確宣告自身所需的檔案資源。
註冊自訂發布器:程式庫繼承 AdvancedNodeLibrary,並在 after_library_nodes_loaded 階段透過 LibraryManager.on_register_event_handler(...) 註冊 PublishWorkflowRequest 事件處理常式。該常式將作為可選項目出現在發布對話方塊中。
節點宣告相依檔案:徹底解決靜態檔案遺失的最佳途徑,是由節點主動宣告其所使用的檔案。覆寫 get_node_dependencies() 並將檔案路徑添加至 NodeDependencies.static_files 即可:
def get_node_dependencies(self) -> NodeDependencies | None:
    deps = super().get_node_dependencies()
    if deps is None:
        deps = NodeDependencies()
    value = self.get_parameter_value("path")
    if value and isinstance(value, str):
        deps.static_files.add(value)
    return deps
始終優先呼叫 super().get_node_dependencies() 以確保基底程式庫與 UI 組件相依性被完整繼承,隨後再追加個人自訂相依項。更多開發規範請參閱自訂節點開發指南。